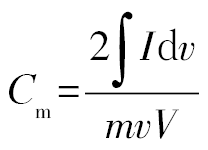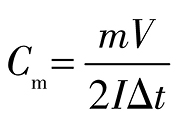目录图表
随着机器人技术的快速发展,机器人与人/环境之间的交互愈加密集,亟需开发能够衰减外部冲击并适应复杂环境的灵活驱动器。在这种趋势下,软体机器人比刚性机器人具有更大的优势。在众多柔性材料中,磁诱导柔性机器人由于磁场的穿透性[1–4]、快速响应和无损性特性,已广泛应用于封闭环境。机器人对磁场响应的驱动力主要来自于磁矩在磁场方向上的偏转或偏化过程。与其他机器人驱动方法相比,磁致驱动具有许多优点,包括透过阻碍物体实现无线驱动、通过控制磁场的方向和强度,精确操纵机器人等。基于磁响应驱动机器人的优良特性,研究学者对利用磁性复合材料作为柔性机器人的执行器进行了大量的研究。例如,Yan等[5]开发了一种软体机器人夹持器,它集成了自解耦和超分辨率的软触觉传感器,以精确测量法向和剪切力。夹持器可以在外部干扰情况下稳定地抓住脆弱的物体,并在给定的时间内迅速穿过针孔。
在磁感应复合材料中,最常见的材料之一是水凝胶。水凝胶是由大分子通过化学或物理作用交联形成的三维网络结构,具有易调谐且形式多变的特性[6–8]。作为柔性器件的优选材料[9–12],已广泛应用于传感器[13–15]、驱动器[16]和储能器件[17]。由于水凝胶吸收水而不溶解的物理特性,可以在保有导电离子溶液的同时实现离子导电性,避免液体泄漏的问题[18]。同时,水凝胶材料通常在电场下具有惊人的稳定性,甚至在15 V下也能表现出优异的功能特性[19],因此,它们可以在电场作用下保护内部的水分子不被电解。此外,水凝胶具有与生物组织相似的力学性能[20–22]。在掺入磁性颗粒之后,水凝胶还可被赋予磁响应变形的能力。然而,大多数水凝胶电解质的弱机械强度极大地限制了它们的应用。Heo等[23]通过热压将金纳米片嵌入聚二甲基硅氧烷(PDMS)(30 μm)弹性体中,所得的金纳米片弹性体电极的拉伸率仅为50%,不能适应需要高强度拉伸的应用场景。因此,研究人员利用各种方法来增强和增韧水凝胶,探寻制备具有优异机械性能和高导电性能的凝胶电解质的方法[24–25]。
基于磁响应柔性材料的机器人除了确保对磁场的响应变形之外,还需要被赋予传感能力以扩大其使用范围。而所有传感单元的新功能都需要稳定持续的能源供给来维持[26]。为了保证整个传感系统的持续运行,相应的供电装置必须在弯曲、扭曲、拉伸等各种变形条件下输出稳定持久的电能[27]。为开发具有优异机械性能的水凝胶电解质提供新的设计思路,本文提出了一种基于聚乙烯醇(PVA)/NaCl水凝胶电解质,将二氧化锰(MnO2)和四氧化三铁(Fe3O4)分别作为阳极和阴极材料,制备了具有电容和磁响应能力的电容器,如图1所示。此外,测试了水凝胶驱动器在不同磁通密度下应变前后的电化学稳定性,深入了解了电容器在应变下的稳定性,为开发功能集成的柔性设备提供了新方法。
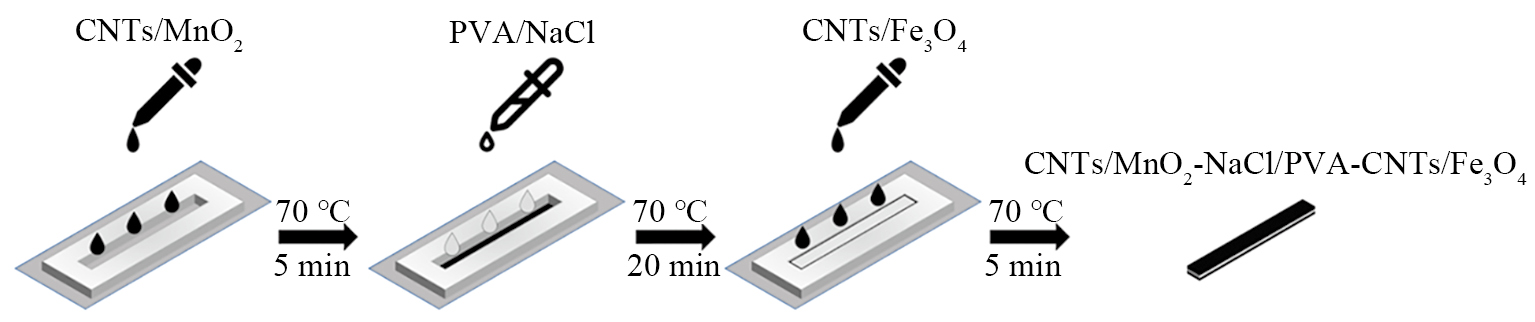
所用试剂均购自上海阿拉丁生化技术有限公司,未经过进一步纯化。首先,将6 g聚乙烯醇颗粒(PVA,98%~99%)分散于40 ml去离子水中,在90 ℃下搅拌1 h。然后将3.5 g氯化钠(NaCl)分散在20 ml去离子水中形成水溶液,滴加到PVA水溶液中,继续搅拌1 h,最终得到PVA/NaCl前驱体。
为了获得CNTs/MnO2复合材料,将15 mg碳纳米管(CNTs)和35 mg MnO2(平均粒度:50 nm)分散在3.6 ml乙醇中。然后向上述溶液中加入0.4 ml Nafion溶液并超声处理1.5 h。制备CNTs/Fe3O4复合材料的方法类似。紧接着采用浇注法制备水凝胶驱动器。将0.4 ml CNTs/MnO2分散液滴入模具中,在70 ℃烘箱中干燥5 min。将0.15,0.25和0.35 ml PVA/NaCl前驱体分别滴加到模具中,并在70 ℃下再次干燥20 min。再次滴加0.4 ml CNTs/Fe3O4溶液,在烘箱中干燥5 min后,制备出CNTs/MnO2-PVA/NaCl-CNTs/Fe3O4水凝胶驱动器。组装的水凝胶驱动器分别命名为PVA0.15/NaCl,PVA0.25/NaCl和PVA0.35/NaCl。
分别通过X射线衍射(XRD,SmartLab 9 KW,Rigaku,日本)、傅里叶变换红外光谱(FT-IR,Bruker Tensor 27,Bruker,德国)、拉曼光谱(Raman,LabRAM HR-800,Horiba,法国)检测MnO2和Fe3O4纳米颗粒。通过电子拉伸试验机(XJ810C,上海湘杰仪表仪器科技有限公司,上海)测试水凝胶驱动器的拉伸性能。拉伸速率设定为100 mm·min−1,拉伸试验在长65 mm,宽10 mm,厚0.5 mm的矩形样品上进行[28]。记录拉伸过程中的应力-应变关系曲线,并由此计算水凝胶驱动器的拉伸模量。
在电化学工作站(CHI 760E,上海辰华仪器有限公司,上海)上,采用循环伏安法(CV)和恒流充放电(GCD)测试了水凝胶驱动器的电化学性能。通过双电极体系测试水凝胶驱动器的电化学性能[29–33]。在双电极体系中,CNTs/MnO2和CNTs/Fe3O4分别作为阳极和阴极。
将水凝胶驱动器置于不同磁通密度(自行设计的磁场装置,长春英普磁电技术开发有限公司生产,该设备有两块铷铁硼永磁体,其中一块固定在矩形框架的下部,另一块通过导轨穿过框架的上部固定。通过调节固定在导轨上的磁铁的运动,可以改变两个磁铁之间的距离,从而改变磁场大小,调整范围在0~500 mT),并利用电化学工作站测试了其在不同应变下的电化学性能。
水凝胶驱动器的比电容可以分别由CV和GCD图计算。比电容(Cm,F·g−1)的计算可基于以下等式[34]:(1)式中,I是响应电流,A;V是电压窗口,V;m是单个电极中活性物质的总质量,g;v是扫描速率,V·s−1。
此外,还可以根据式(2)[34]使用GCD图计算比电容:(2)式中,I为放电电流,A;Δt为放电时间,s;m为单个电极中活性物质的总质量,g;V为电压窗口,V。
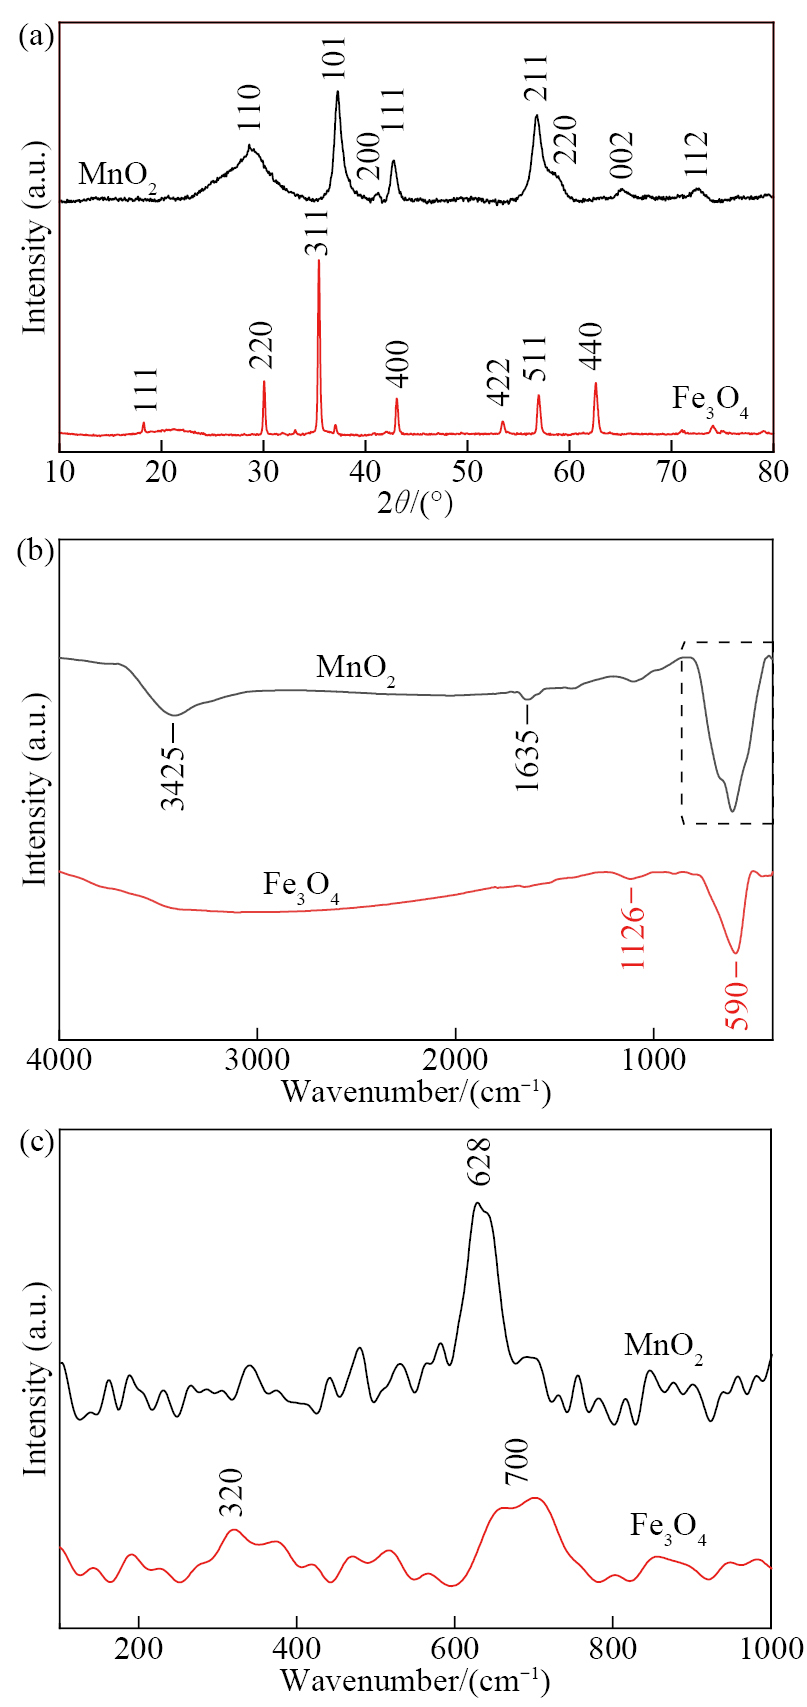
图2(a)为MnO2和Fe3O4的XRD图谱,可以看出,MnO2在XRD图谱中28.68°,37.33°,41.01°,42.82°,56.65°,59.37°,64.83°和72.38°处的衍射峰对应于(110),(101),(200),(111),(211),(220),(002)和(112)晶面,这些晶面与软锰矿匹配良好。18.36°,30.13°,35.02°,42.74°,53.62°,57.18°和62.37°的衍射峰分别归属于Fe3O4的(111),(220),(311),(400),(422),(511)和(440)晶面。没有其他衍射峰,表明MnO2和Fe3O4的纯度很高[35]。从图2(b)的MnO2和Fe3O4的FT-IR光谱可以看出,MnO2的吸收带可归属于Mn–O和Mn–O–Mn键的振动[36],1635 cm−1处的吸收峰是表面羟基的弯曲振动峰,在3425 cm−1处的吸收峰为样品表面–OH的伸缩振动吸收峰[37]。Fe3O4的FT-IR光谱中,位于590 cm−1处的吸收峰是Fe–O键的红外特征吸收峰,在1126 cm−1为–COO–的漂移吸收峰[38]。图2(c)给出了MnO2和Fe3O4的拉曼光谱,可以看出,628 cm−1处的振动峰属于MnO6八面体中Mn–O的振动,是MnO2的特征峰[39]。在拉曼光谱中观察到的两个特征峰(320和700 cm−1)与Fe3O4的特征峰基本一致[36]。中心在320 cm−1的振动峰表示Fe–O键的对称和非对称弯曲振动[38]。位于700 cm−1处的振动峰表示Fe-O键沿键长方向的对称伸缩振动[36]。
拉伸率是水凝胶驱动器在实际应用中的一个重要的基本特性,具有优异拉伸率的水凝胶驱动器可大大拓宽应用范围。因此,采用的是高分子量PVA作为电解质的组分。由于电解质材料是具有蜂窝状网络结构和优异拉伸率的水凝胶材料,因此组装的水凝胶驱动器具有非常好的变形能力,其可拉伸率高达28%,并且具有150%的极限伸长率,在弯曲或拉伸期间和之后没有可见的损坏。此外,为了验证力学效应,使用有限元软件模拟了10 mm×50 mm×0.5 mm水凝胶驱动器在不同强度磁场中的应变。模拟中使用的材料主要是铷铁硼(提供磁场的永磁材料)、PVA和Fe3O4,其性能参数通过试验或计算确定。
为了将磁场可视化,比较其在不同角度下的场强,首先将两块永磁体的N极和S极相对放置,通过不断调节磁体在轴上的旋转角度,观察磁通密度的变化(图3(a)),结果如图3(b)所示,可以看出,转动过初始位置后,两块磁铁绝对中心点处的磁场会有一定程度的上升,但随着角度的增大,磁铁的磁场会进入平行状态,磁通密度开始急剧下降,直至0.28 T左右。
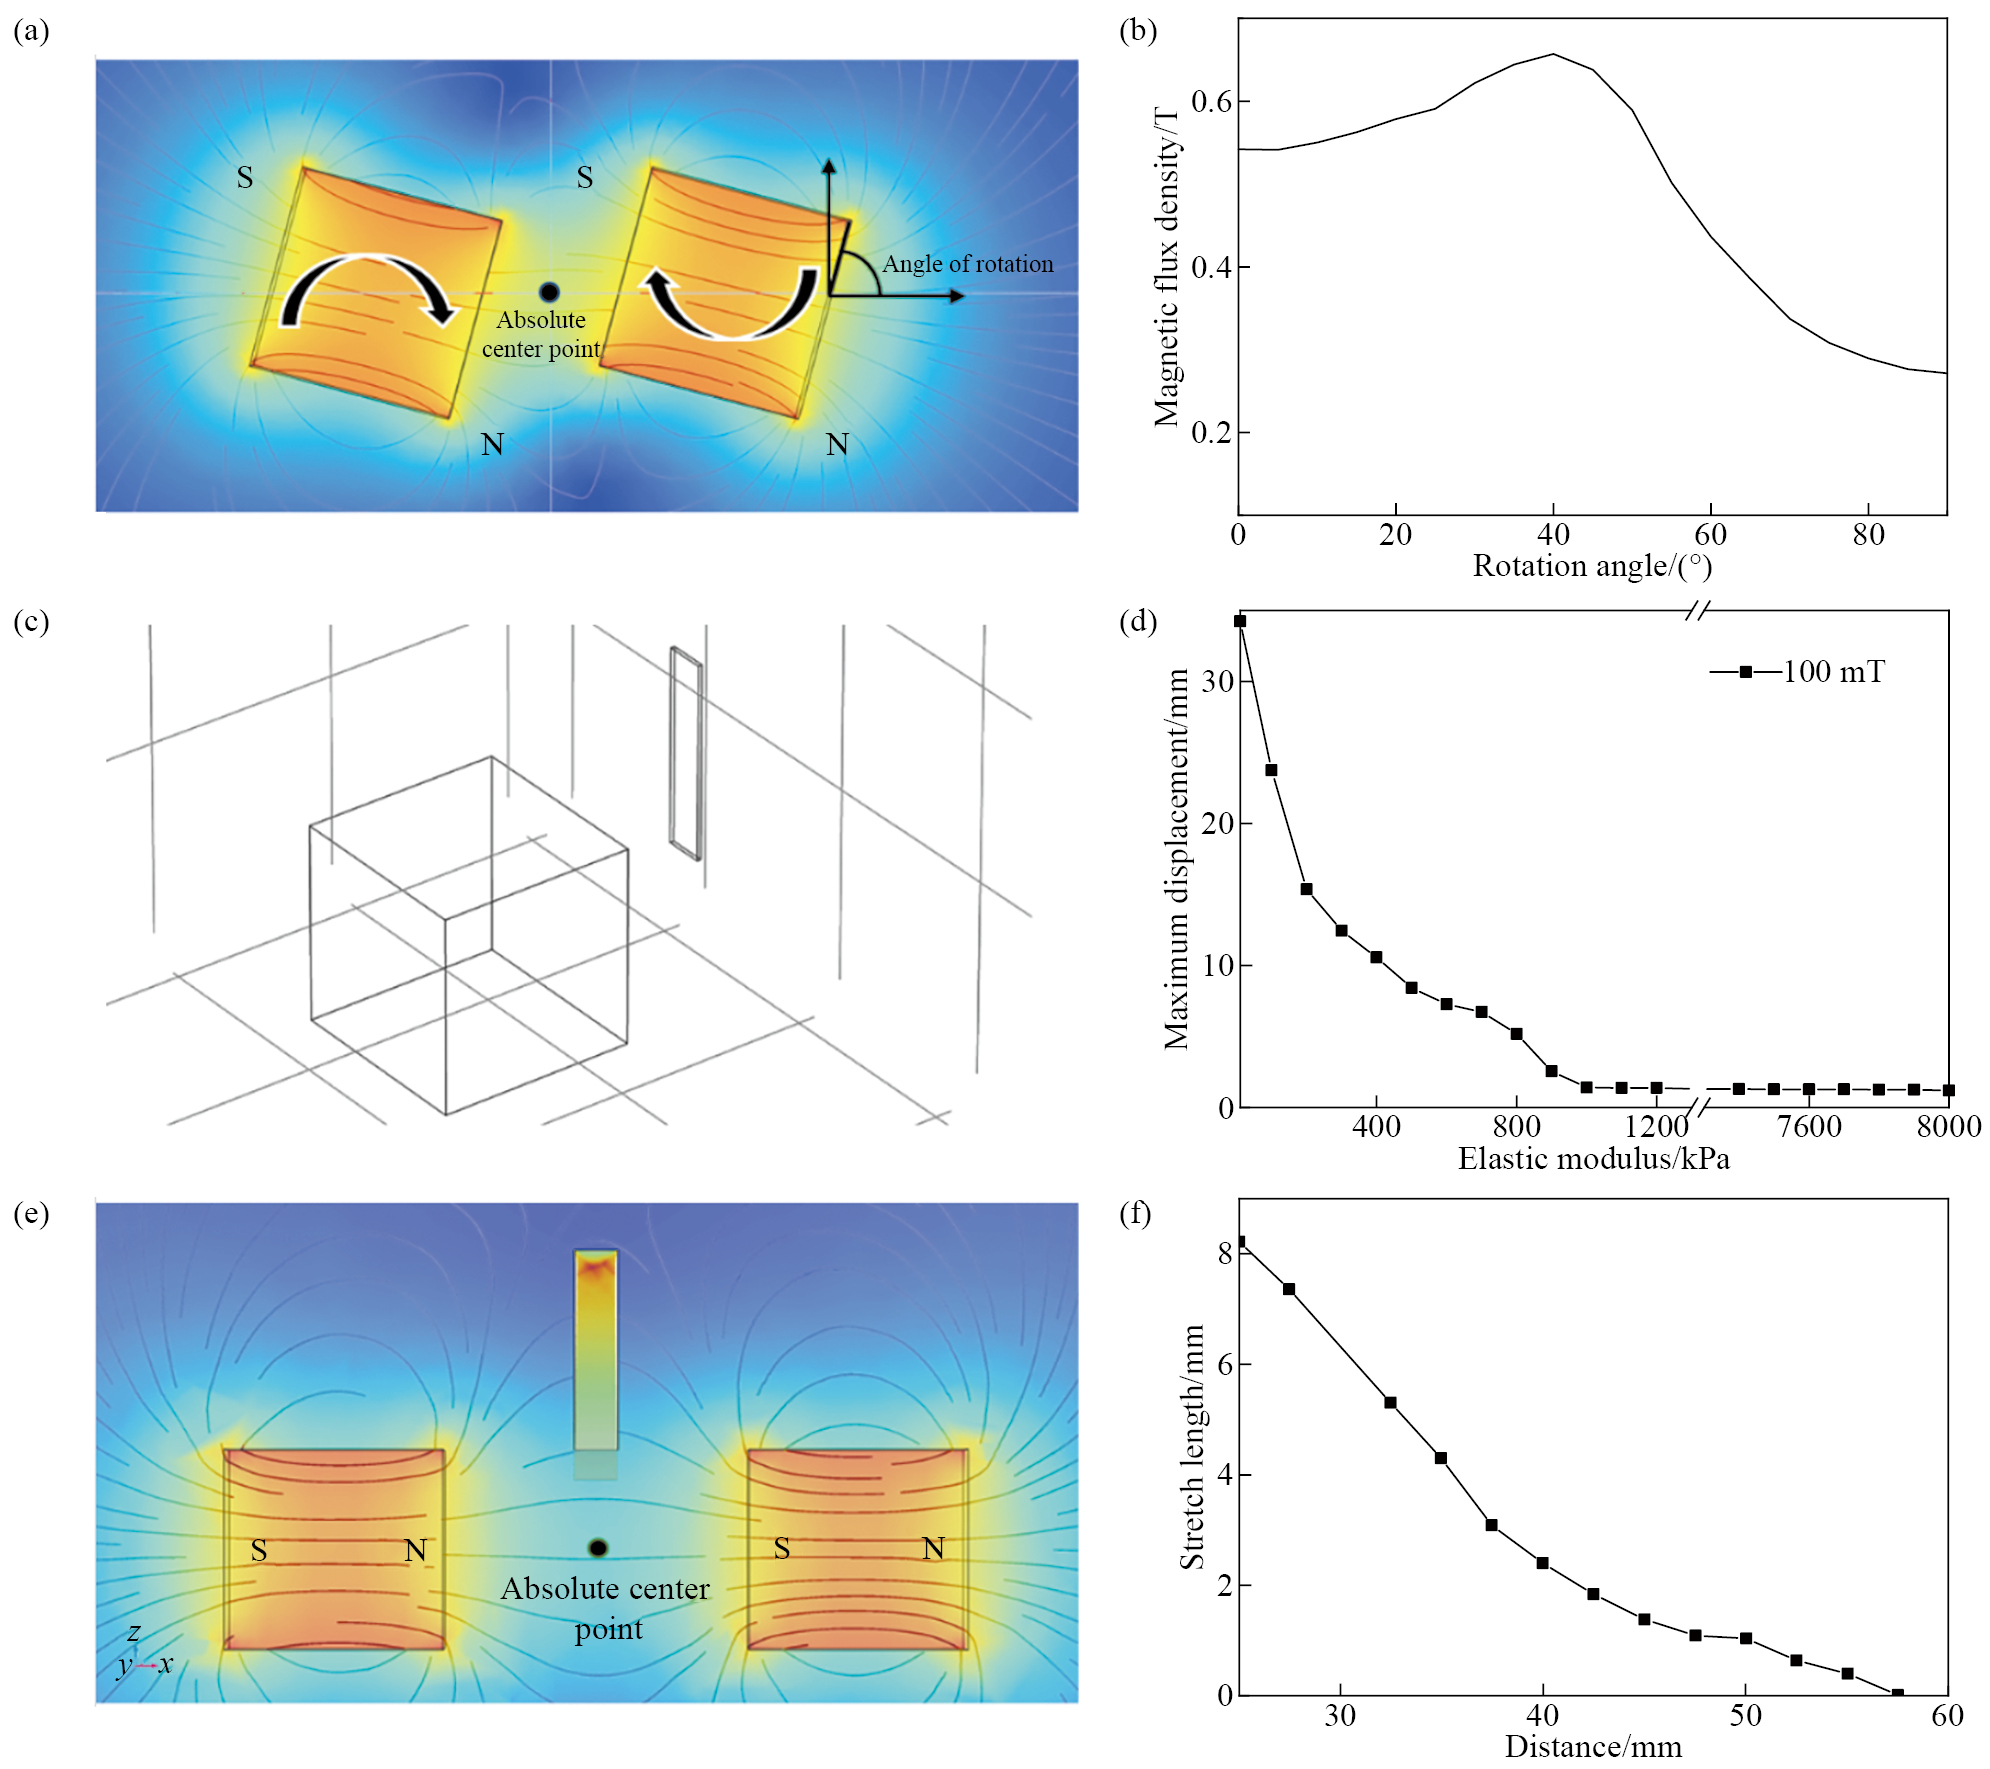
除磁通密度外,材料本身的弹性模量也会影响到应变能力。因此,在有限元软件中设置弹性模量的范围为10~8000 kPa,磁通密度固定在100 mT,将水凝胶驱动材料置于磁体N极一侧(图3(c))。从图3(d)中可以看到随着弹性模量的增加,水凝胶驱动器上的最大位移点的位置也在不断下降,在超过900 kPa后,下降趋势趋于平稳。
模拟了两个永磁体时水凝胶驱动器被拉伸的状态,如图3(e)所示,其中磁体极性并不仅限于N-S对)。从图3(f)中可以看到,在降低水凝胶驱动器弹性模量的设置后(10 kPa),使水凝胶驱动器深入两个磁体时,它会在垂直方向上拉伸。在受到两侧磁体相反磁力吸引的作用下,驱动材料底部的宽度会增加,而拉伸变形会导致材料中部向内收缩,顶部会保持不变。但这种拉伸效应有其局限性。驱动材料越是靠近两个磁体的绝对中心点处时,拉伸变形量反而会随之减小。这是因为材料两侧的受力主要是指向横向的磁体中心。当驱动材料距离中心点25 mm时,拉伸效果最好,最大拉伸长度为8.2 mm(原长5 mm)。当距离超过57 mm后,驱动材料基本不再有拉伸变形。
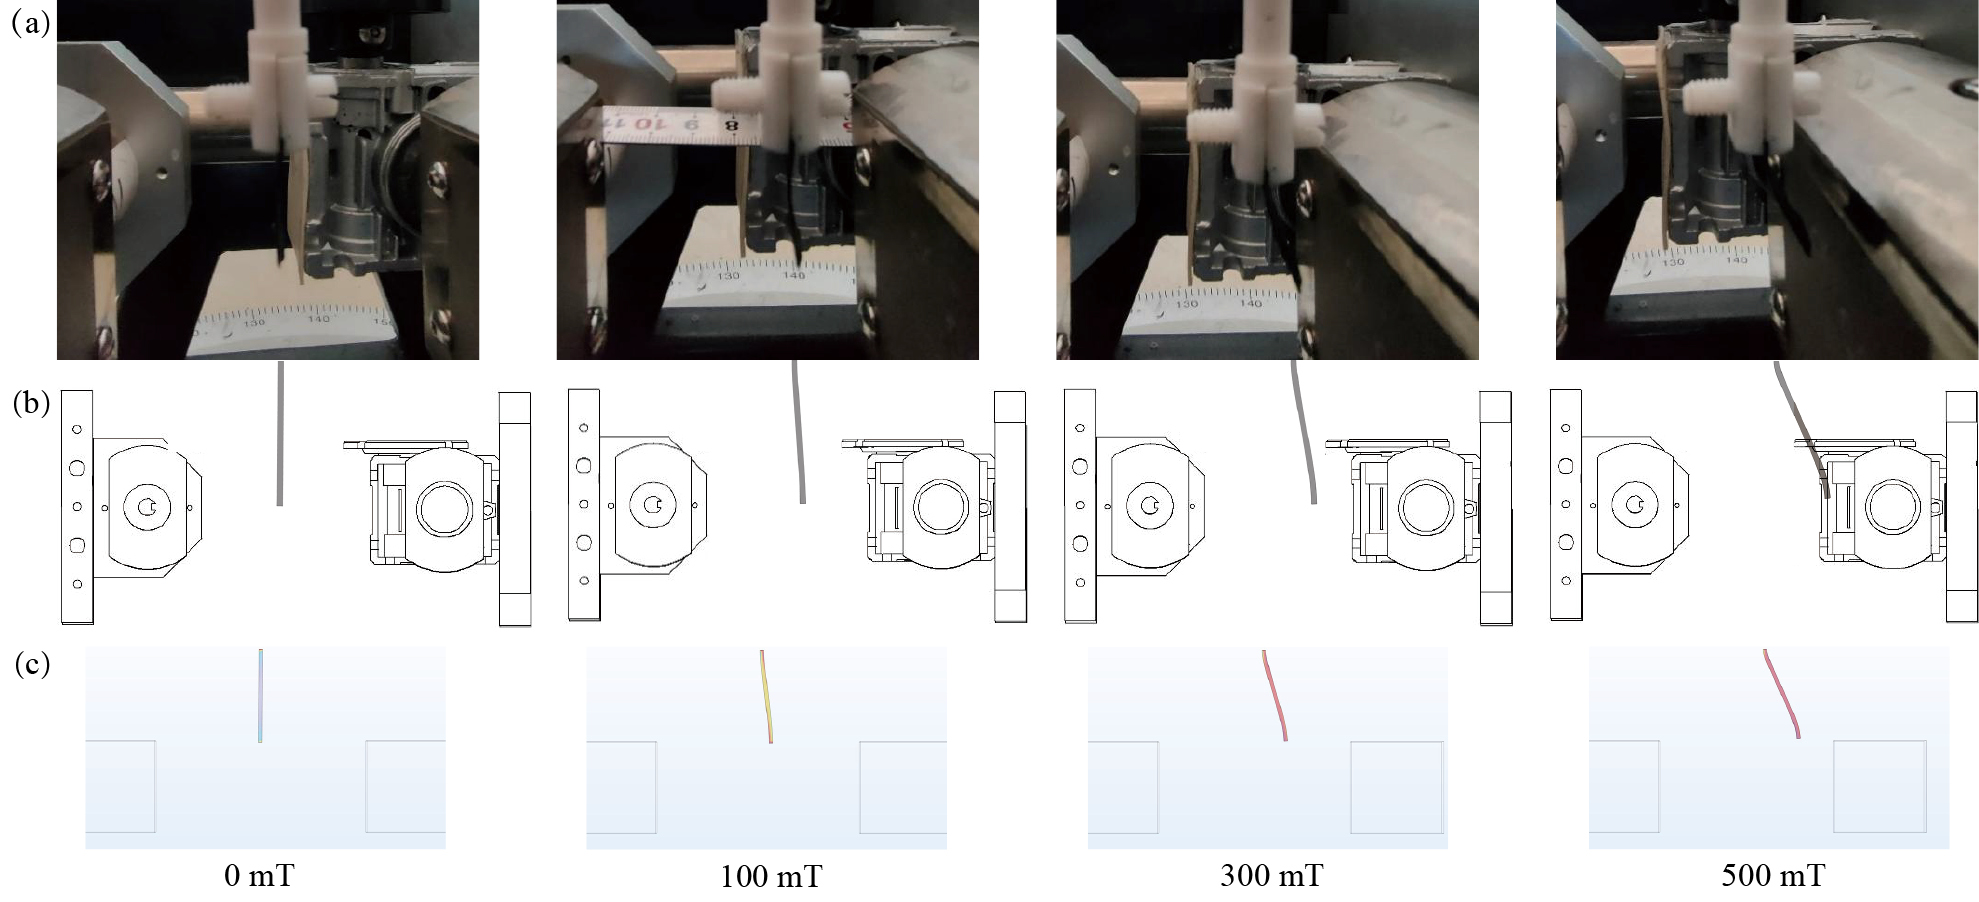
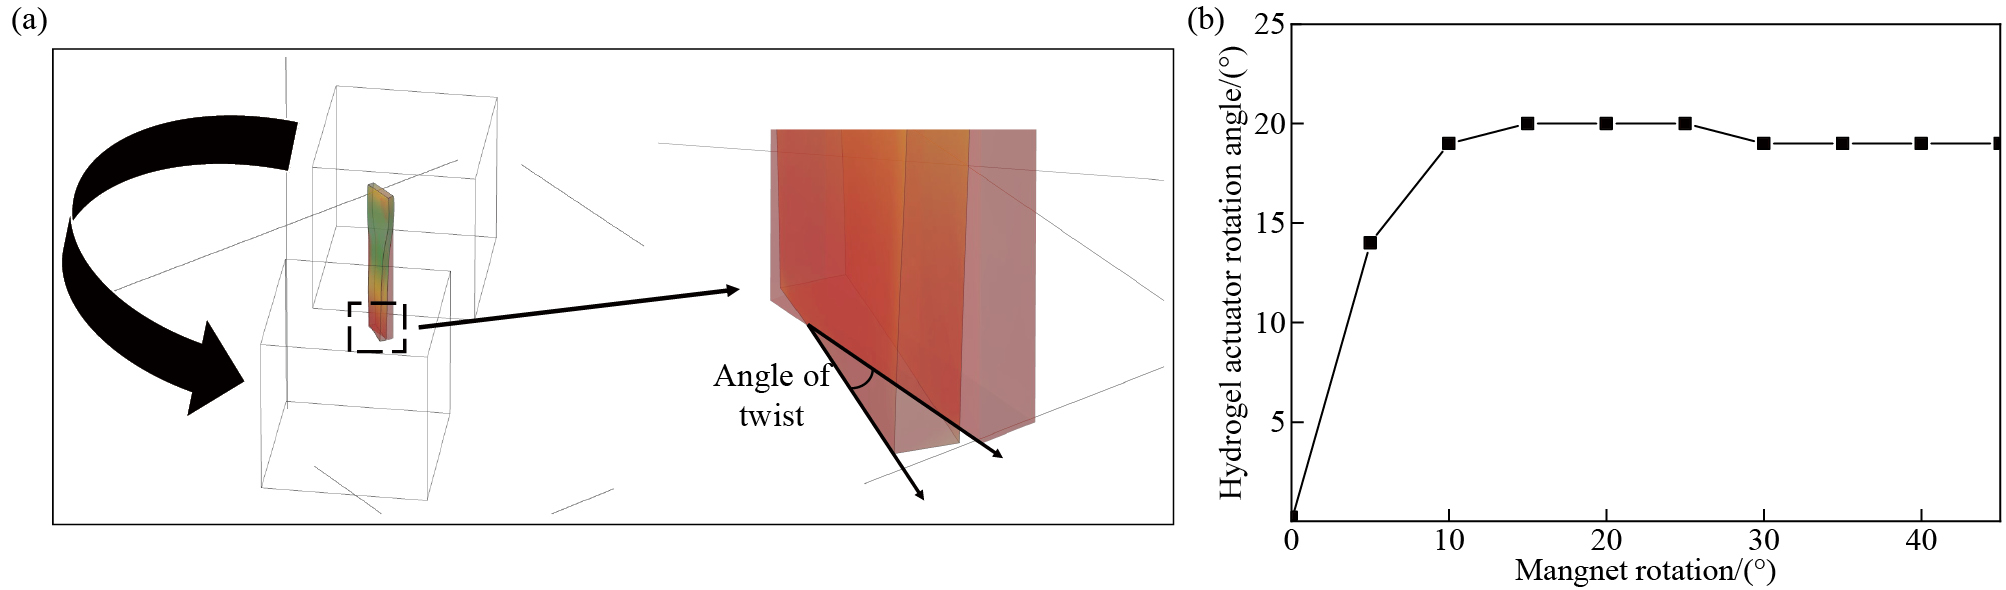
此外,还采用双磁铁驱动水凝胶驱动器弯曲变形(弹性模量:8 MPa),通过调节永磁体的间距来改变磁场大小(图4(a))。从图4(b,c)中可以看到,虽然永磁体的间距尚未达到最大,但水凝胶驱动器在自身重力的影响下所受的横向应力几乎归零。当磁通密度为100,300和500 mT时,水凝胶驱动器的最大位移分别为1.3,4.1和6.1 mm,这与实际测试中获得的结果(1.2,4.1和6.2 mm)仅有微小的差异。最后,模拟了双磁体引起的扭转变形,如图5(a)所示。可以看到随着两个磁体围绕中心点处进行旋转,水凝胶驱动器也会随之发生扭转变形。通过不断调整磁铁的旋转角度,在夹角为15°时扭转变形相对最大,如图5(b)所示。
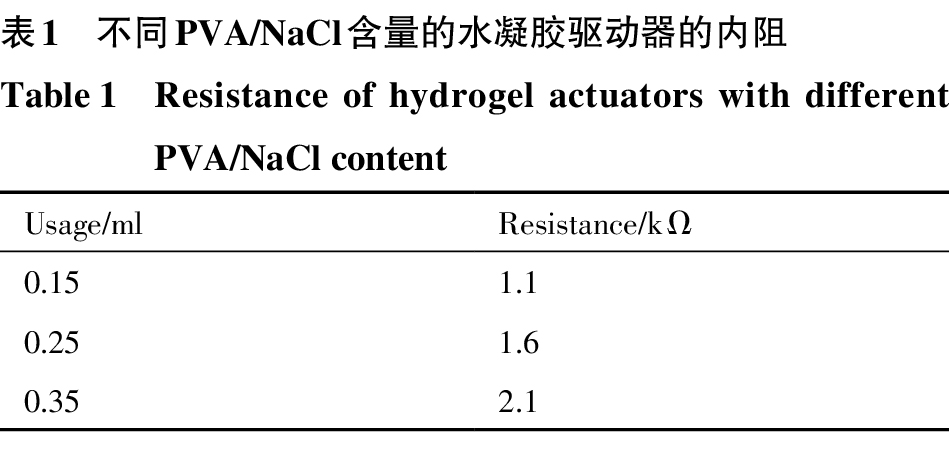
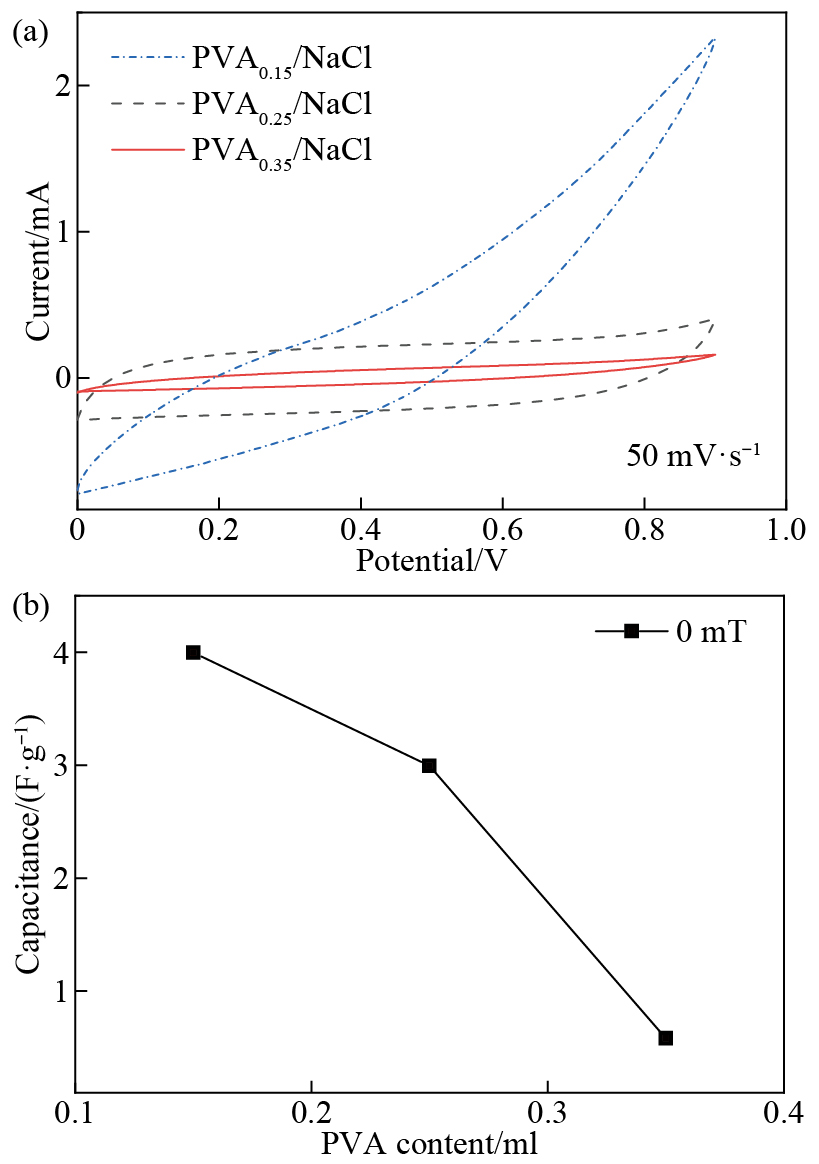
固体电解质在固态电池中只起离子传输和电子绝缘的作用,对容量没有贡献。因此,固体电解质的能量密度会随着厚度的减小而增加[29]。同时,电解质厚度越薄意味着离子传输路径越短,其内阻和倍率性能越好[40]。为此,制备了3组参比样品,PVA0.15/NaCl,PVA0.25/NaCl和PVA0.35/NaCl的相应厚度分别为200,500和900 μm。从图6(a)可以看到,水凝胶驱动器的响应电流会随着厚度的增加而减小[41]。这是因为固体电解质的内阻会随着厚度的增加而成比例地改变(表1)。而过薄的固体电解质层容易引起短路[42–44]。因此,考虑到能量效率和可行性,虽然比电容略有降低(图6(b)),最终选择使用PVA0.25/NaCl作为固定配比。
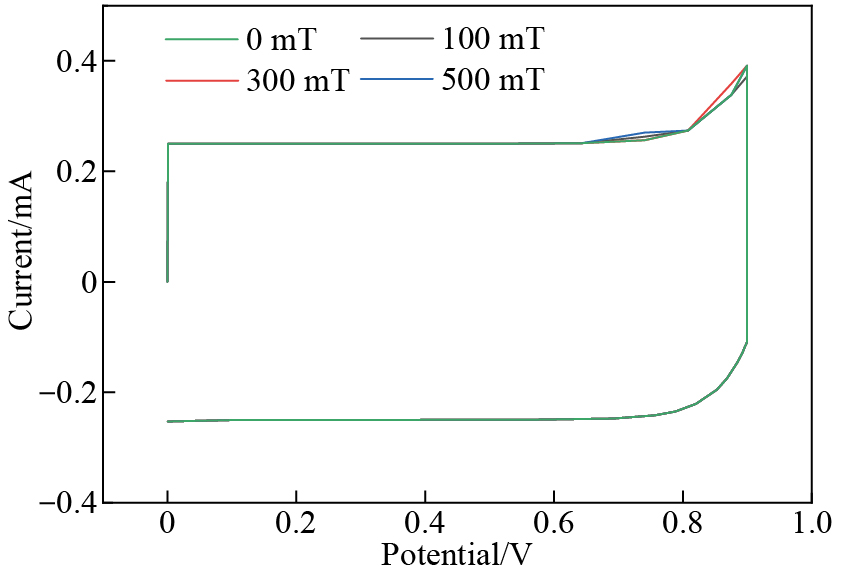
利用有限元软件分析理想水凝胶驱动器在不同磁场下的CV曲线,模拟器内部已自动关联电极面积变化与双电层的关系,如图7所示,结果表明,应变前(0 mT)和应变后(100~500 mT)双电层面积变化不大(小于0.5%),这与实验结果基本一致。
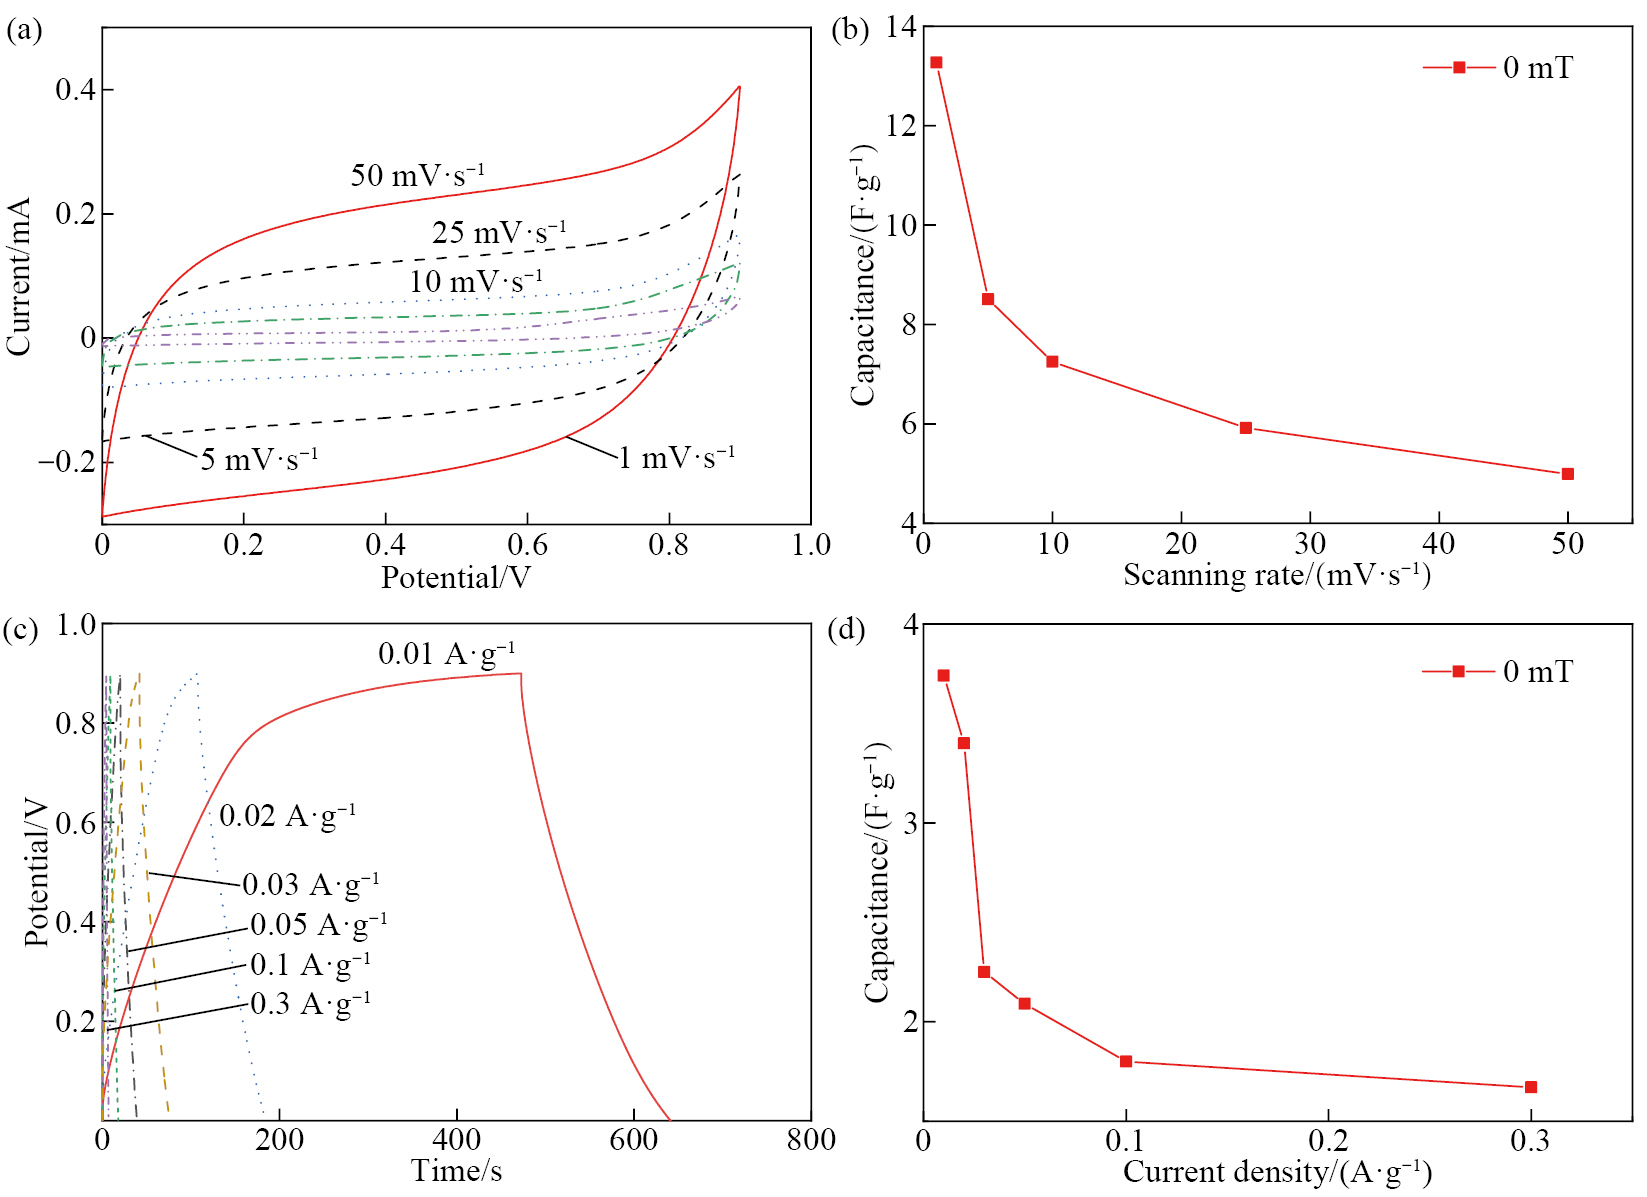
在无磁场的情况下进行了水凝胶驱动器的电化学性能测试。从图8(a)可以看出,水凝胶驱动器的CV曲线显示为对称的准矩形形状,并且随着扫描速率的增加总是保持良好的对称性,这表明水凝胶驱动器可以承受快速的电压/电流变化。水凝胶驱动器的比电容由CV曲线计算得出(图8(b))。当扫描速率从1 mV·s−1增加到50 mV·s−1时,比电容从13.27 F·g−1变化到4.99 F·g−1。由图8(c)可以看出,GCD曲线近似为等腰三角形,表明充放电行为是高度可逆的。通过GCD图计算的相应比电容如图8(d)所示。当电流密度从0.01 A·g−1增加到0.3 A·g−1时,比电容从3.74 F·g−1增加到1.67 F·g−1。
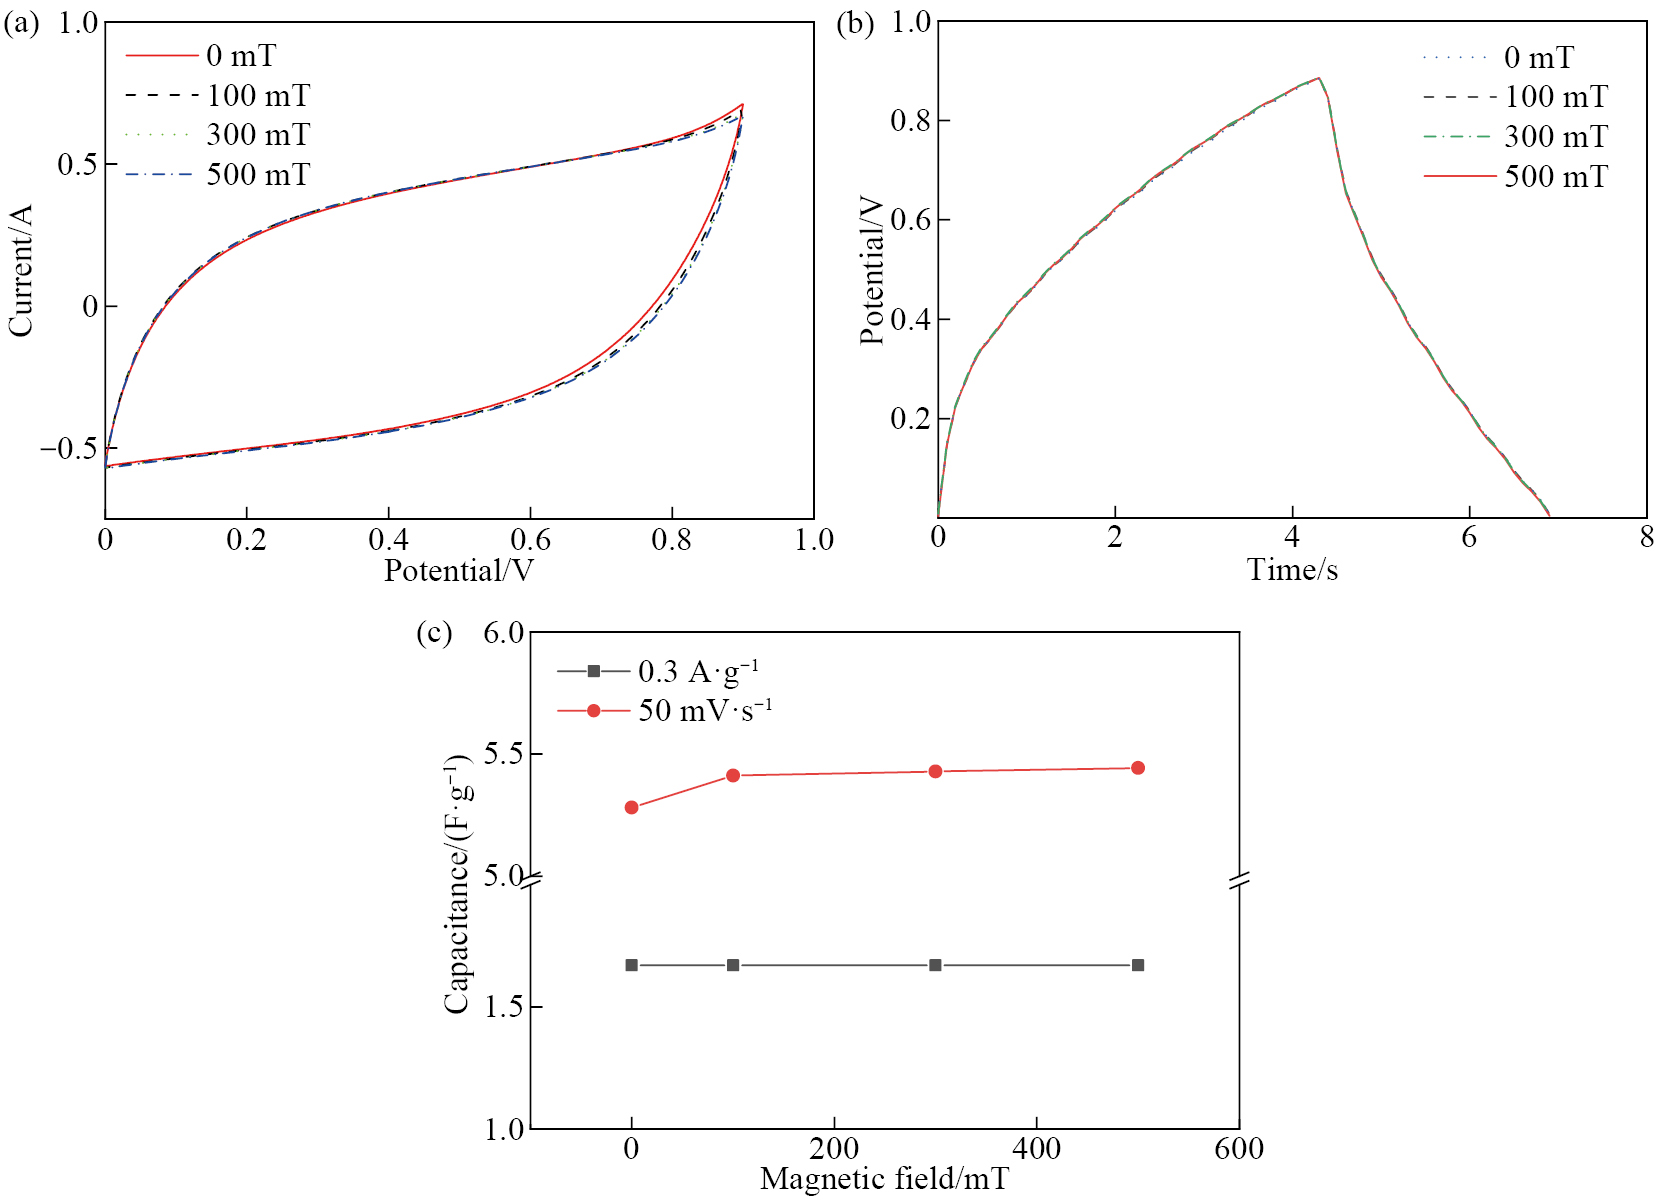
基于传统水相电解质的水凝胶驱动器在外力作用下,如弯曲、扭转、拉伸和剪切,性能经常会降低或造成内部短路[45–49]。此外,含有液体电解质的电容器在外力刺激下可能出现电解质泄漏、爆炸等严重的安全和环境问题。为了评估所制备的水凝胶驱动器在外力扰动下的电化学稳定性,测试了水凝胶驱动器在不同弯曲角度下的电化学性能,如图9(a,b)所示,在相同扫描速率下,当磁通密度从0 mT增加到100 mT时,CV曲线的积分面积大小有1 %的变化。而在100~500 mT磁通密度范围内,变化小于0.5%。这种变化是由弯曲过程中电极表面积的增加引起的。同样,在相同电流密度下,GCD图不随弯曲角度的变化而改变(不同磁通密度下的充放电时间差为0),表明水凝胶驱动器在不同磁通密度下应变前后的稳定性。由图9(c)可以看出,初始比电容为5.28 F·g−1。当磁通密度增加到100 mT时,比电容增加2.5%。当磁通密度增加到500 mT时,水凝胶驱动器的比电容为5.44 F·g−1,比100 mT下的比电容高0.6%。结果表明,所制备的水凝胶驱动器能够承受一定的弯曲,并具有良好的电容保持性。此外,根据GCD图计算的比电容表明,水凝胶驱动器在不同磁通密度下应变前后保持相同的比电容,进一步说明了水凝胶驱动器的稳定性。
Keum K,Lee G,Lee H,Yun J,Park H,Hong S Y,Song C,Kim J W,Ha J S. Wire-shaped supercapacitors with organic electrolytes fabricated via layer-by-layer assembly[J].ACS Applied Materials & Interfaces,2018,10(31):26248.
Alapan Y,Yasa O,Schauer O,Giltinan J,Tabak A F,Sourjik V,Sitti M. Soft erythrocyte-based bacterial microswimmers for cargo delivery[J].Science Robotics,2018,3(17):eaar4423.
Yan Y C,Hu Z,Yang Z B,Yuan W Z,Song C Y,Pan J,Shen Y J. Soft magnetic skin for super-resolution tactile sensing with force self-decoupling[J].Science Robotics,2021,6(51):eabc8801.
Liu X,Ren Z J,Liu F F,Zhao L,Ling Q J,Gu H B. Multifunctional self-healing dual network hydrogels constructed via host-guest interaction and dynamic covalent bond as wearable strain sensors for monitoring human and organ motions[J].ACS Applied Materials & Interfaces,2021,13(12):14612.
Ji X,Wang Q,Yu M M,Hadi M K,Liu Y,Zhao L,Ran F. All-in-one energy storage devices supported and interfacially cross-linked by gel polymeric electrolyte[J].Energy Storage Materials,2021,37:587.
Gao G R,Yang F J,Zhou F H,He J,Lu W,Xiao P,Yan H Z,Pan C F,Chen T,Wang Z L. Bioinspired Self-healing human-machine interactive touch pad with pressure-sensitive adhesiveness on targeted substrates[J].Advanced Materials,2020,32(50):2004290.
Lim C,Hong Y J,Jung J,Shin Y,Sunwoo S H,Baik S,Park O K,Choi S H,Hyeon T,Kim J H,Lee S,Kim D H. Tissue-like skin-device interface for wearable bioelectronics by using ultrasoft,mass-permeable,and low-impedance hydrogels[J].Science Advances,2021,7(19):eabd3716.
Marion J S,Gupta N,Cheung H,Monir K,Anikeeva P,Fink Y. Thermally drawn highly conductive fibers with controlled elasticity[J].Advanced Materials,2022,34(19):2201081.
Feiner R,Dvir T. Tissue-electronics interfaces:from implantable devices to engineered tissues[J].Nature Reviews Materials,2017,3(1):17076.
Ye Y H,Zhang Y F,Chen Y,Han X S,Jiang F. Cellulose nanofibrils enhanced,strong,stretchable,freezing-tolerant ionic conductive organohydrogel for multi-functional sensors[J].Advanced Functional Materials,2020,30(35):2003430.
Liu X,Zhang Q,Gao G H. Solvent-Resistant and nonswellable hydrogel conductor toward mechanical perception in diverse liquid media[J].ACS Nano,2020,14(10):13709.
Kim C C,Lee H H,Oh K H,Sun J Y. Highly stretchable,transparent ionic touch panel[J].Science,2016,353(6300):682.
Chen C R,Qin H L,Cong H P,Yu S H. A highly stretchable and real-time healable supercapacitor[J].Advanced Materials,2019,31(19):1900573.
Shang J,Shao Z Z,Chen X. Electrical behavior of a natural polyelectrolyte hydrogel:chitosan/carboxymethylcellulose hydrogel[J].Biomacromolecules,2008,9(4):1208.
Li G D,Gao L X,Li L D,Guo L. An electrochromic and self-healing multi-functional supercapacitor based on PANI/nw-WO2.7/Au NPs electrode and hydrogel electrolyte[J].Journal of Alloys and Compounds,2019,786:40.
Liu Z X,Liang G J,Zhan Y X,Li H F,Wang Z F,Ma L T,Wang Y K,Niu X R,Zhi C Y. A soft yet device-level dynamically super-tough supercapacitor enabled by an energy-dissipative dual-crosslinked hydrogel electrolyte[J].Nano Energy,2019,58:732.
Heo S,Jeong S,Kim K H,Kim H J. Mechanically resilient integrated electronics realized using interconnected 2D gold-nanosheet elastomeric electrodes[J].NPG Asia Mater,2022,14(1):37.
Wang C,An C H,Qin C L,Gomaa H,Deng Q B,Wu S,Hu N. Noble metal-based catalysts with core-shell structure for oxygen reduction reaction:progress and prospective[J].Nanomaterials,2022,12(14):2480.
Jiao P G,Ye D H,Zhu C Y,Wu S,Qin C,An C H,Hu N,Deng Q B. Non-precious transition metal single-atom catalysts for the oxygen reduction reaction:progress and prospects[J].Nanoscale,2022,14(39):14322.
Wang J,Wei J K,An C H,Tang H L,Deng Q B,Li J S. Electrocatalyst design for the conversion of energy molecules:electronic state modulation and mass transport regulation[J].Chemical Communications,2022,58(78):10907.
Ding J N,Chen P,Chen X L,Guo K K. Self-assemble strategy to fabricate high polyaniline loading nanocarbon hydrogels for flexible all-solid-state supercapacitors[J].ACS Applied Energy Materials,2021,4(4):3766.
Deng Q B,Jia H X,Yang B,Qi Z P,Zhang Z Y,Lee A,Hu N. The electro-chemo-mechanical coupling at the solid-liquid interfaces and its applications to electrocatalysis[J].Advances in Mechanics,2022,52(2):221.
Li Z W,Chen D H,An Y F,Chen C L,Wu L Y,Chen Z J,Sun Y,Zhang X G. Flexible and anti-freezing quasi-solid-state zinc ion hybrid supercapacitors based on pencil shavings derived porous carbon[J].Energy Storage Materials,2020,28:307.
Chavhan M. P,Ganguly S. N-doped porous carbon film electrodes for electrochemical capacitor,made by electrospray of sol precursors[J].Carbon,2019,154:33.
Chen S M,Ma L T,Zhang K,Kamruzzaman M,Zhi C Y,Zapien J A. A flexible solid-state zinc ion hybrid supercapacitor based on co-polymer derived hollow carbon spheres[J].Journal of Materials Chemistry A,2019,7(13):7784.
Yang P H,Feng C Z,Liu Y P,Cheng T,Yang X L,Liu H D,Liu K,Fan H J. Thermal self-protection of zinc-ion batteries enabled by smart hygroscopic hydrogel electrolytes[J].Advanced Energy Materials,2020,10(48):2002898.
Xiao T,Che P C,Xiao R,Xiang P,Jiang L H,Tao F J,Tan X Y,Chen X B. 3D interconnected Fe-Co-S nanosheets network directly grown on graphene coated nickel foam with enhanced electrochemical performance for asymmetric supercapacitors[J].Applied Surface Science,2021,543:148747.
Sun H X,Zeng X,Liu M,Elingarami S,Li G P,Shen B,He N Y. Synthesis of size-controlled Fe3O4@SiO2 magnetic nanoparticles for nucleic acid analysis[J].Journal of Nanoscience and Nanotechnology,2012,12(1):267.
Liu J C,Chen W P,Hu X B,Wang H N,Zou Y J,He Q,Ma J,Liu C H,Chen Y,Huangfu X L. Effects of MnO2 crystal structure on the sorption and oxidative reactivity toward thallium (I)[J].Chemical Engineering Journal,2021,416:127919.
Wang J F,Yang H P,Zhou C S,Xu J,Wang J,Ren Y L. Template-assisted preparation of MnO2@MnO2 hollow nanospheres and their research of capacitance performance[J].Materials Letters,2020,262:127139.
Pan L,Zhu Q Y,Li L J. Synthesis and electrocatalytic properties of AgxAuy/Fe3O4 composite microspheres and nanoparticles[J].Journal of the Iranian Chemical Society,2021,18(5):1211.
Gangwar D,Rath C. Structural,optical and magnetic properties of alpha-and beta-MnO2 nanorods[J].Applied Surface Science,2021,557:149693.
Chodankar N R,Pham H D,Nanjundan A K,Fernando J F S,Jayaramulu K,Golberg D,Han Y K,Dubal D P. True meaning of pseudocapacitors and their performance metrics:asymmetric versus hybrid supercapacitors[J].Small,2020,16(37):2002806.
Zhang Q Q,Zhao L,Yang H Z,Kong L B,Ran F. Alkali-tolerant polymeric gel electrolyte membrane based on cross-linked carboxylated chitosan for supercapacitors[J].Journal of Membrane Science,2021,629:119083.
Deng Q B,Jia H X,An C H,Wu S,Zhao S,Hu N. Progress and prospective of electrochemical actuator materials[J].Composite Part A:Applied Science and Manufacturing,2023,65:107336.
An C H,Li Y Q,Wu S,Gao L X,Lin L Y,Deng Q B,Hu N. Matched MnO@C anode and porous carbon cathode for Li-ion hybrid supercapacitors[J].Rare Metals,2023,42(6):1959.
 顶部